n senkronizasyon = senkronize hız
f = üç fazlı ağın ağ frekansı
p = üç fazlı motorun kutup çifti sayısı
Unutulmamalıdır ki, yukarıdaki ilişkide frekans Hz olarak kullanılırsa hızın s -1 olarak elde edildiğine dikkat edilmelidir.
kutup çifti sayısı
1
2
3
4
5
6
Senkron hız (50 Hz’de) n [rpm]
3000
1500
1000
750
600
500
Senkron hız (60 Hz’de) n [rpm]
3600
1800
1200
900
720
600
Üç fazlı asenkron motorların nominal tam yük hızı, kayma nedeniyle senkron hızın yüzde birkaç altındadır.
Bunun özelliği, deformasyon ve gerilim tensörü arasında doğrusal bir ilişki olmaması ve/veya viskozitenin zamana bağlı olmasıdır.
NEWTON dışı akış davranışı ör. B. aşağıdaki ortamlarda gözlemlenebilir:
Yağ verniğinde gaz siyahı
Suda tahıl tane süspansiyonu
Arıtma çamuru
Dışkı
Diş macunu
Harç
Sabun solüsyonları
Örnekler:
Çok sayıda boya ve vernikte tiksotropik bir davranış gözlemlenebilir, yani. H. viskozite zamana bağlıdır. Sabit bir açısal hızda karıştırırken, başlangıçta çok yüksek bir direnç gözlemlenebilirken, bir süre sonra viskozite önemli ölçüde azalır ve daha düşük bir sınır değerine doğru eğilim gösterir.
Birçok endüstriyel çamur, örn. B. Kireç (harç) ve tebeşir (diş macunu) süspansiyonları viskoplastik davranış gösterir. Akma geriliminin (akma noktası) altında katılar gibi davranırlar ve bunun ötesinde sıvılar gibi davranırlar.
Kauçuklar ve sabun çözeltileri gibi uzun parçacıklar içeren süspansiyonların yanı sıra birçok yüksek polimer maddenin çözeltileri ve eriyikleri psödoplastiktir. Bu akışkanların viskozitesi artan kesme hızı ile azalır.
Ters davranış (genişletme davranışı), örneğin bazı yüksek konsantrasyonlu süspansiyonlarda bulunabilir. Burada artan kayma hızı ile viskozite artar.
Hem pompa özellikleri hem de boru hattı hesaplaması için klasik yöntemler sabit bir viskoziteyi varsayar ve Newton tipi olmayan sıvılar için geçerli değildir. Pompalanan ortamın akış davranışına bağlı olarak, en iyi ihtimalle yaklaşık olarak kullanılabilirler. Birçok Newton dışı ortam için bu nedenle tasarım için özel hesaplama veya yaklaşım yöntemleri vardır.
v = S / A
v – ortalama akış hızı
Q – hacim akışı
A – akış alanı
Dairesel bir enine kesit sonuçları için
A = p / 4 · D 2
v = 4 Q / (p D 2 )
D – içinden akan dairesel alanın çapı (iç boru çapı)
Genellikle c veya v, ortalama akış hızı için semboller olarak kullanılır. Genellikle v yerel hız için, c ise ortalama hız için bir sembol olarak kullanılır. DIN 24260, orta hız için v sembolünü sağlar.
Ortalama akış hızı, yeni bir boru için en uygun boru çapını seçerken önemli bir parametredir.
Birçok pompa tipi ile pompanın maksimum güç ihtiyacına maksimum debide de ulaşılır.
Pompa tüm karakteristik eğri boyunca çalıştırılıyorsa, pompanın tahrik motoru bu nokta için tasarlanmıştır.
Daha küçük pompalar (örn. ısıtma sirkülasyon pompaları) genellikle tüm karakteristik eğri üzerinde çalışmaya izin veren motorlarla donatılmıştır. Bu, tip sayısını azaltır ve sonuç olarak yedek parçaların daha basit depolanması sağlanır.
Daha büyük pompalar için, çalışma koşullarına göre doğru sürücünün seçilebilmesi için genellikle birkaç motor seçeneği sunulur. Bir pompa için hesaplanan çalışma noktası örn. B. Karakteristik eğrinin ön alanında, tahrik motoru, ilgili güç gereksinimine göre daha küçük olacak şekilde seçilebilir. Ancak bu durumda, gerçek çalışma noktası hesaplanandan daha yüksek bir akış hızındaysa (boru ağı karakteristiği daha düzdür) motorun aşırı yüklenmesi riski vardır.
Pratikte çalışma noktasında her zaman bir kayma bekleneceğinden, kuru çalışan bir pompanın tahrik motoru, güç gereksiniminin gerektirdiğinden yaklaşık %5 – 20 daha büyük olacak şekilde tasarlanmalıdır.
Bir pompanın işletme maliyetlerini hesaplarken, pompanın P2 [kW] mekanik güç gereksinimi (mil gücü veya kaplin gücü) ile tahrik motorunun P1 [kW] elektrik güç tüketimi arasında temel bir ayrım yapılmalıdır.
İkinci bilgi, işletme maliyetlerinin hesaplanması için temel oluşturur. Yalnızca güç gereksinimi P2 belirtilirse, bu, motor verimliliğine bölünerek güç tüketimi P1’e dönüştürülebilir.
Elektrik güç tüketimi P1 [kW], ıslak çalışan pompalarda olduğu gibi, pompa ve tahrik motoru kapsüllenmiş bir ünite oluşturduğunda belirtilir. Bu durumda, pompa isim plakasında hem P1 hem de P2 değerlerini belirtmek bile yaygın bir uygulamadır.
Gerekli mil gücü P2 [kW], pompa ve motorun bir kaplin veya rijit mil bağlantısı ile bağlandığı üniteler için, yani kuru çalışan pompalar için belirtilmiştir. Bu, bu pompa tasarımlarında gereklidir, çünkü IEC standart motordan özel motora kadar farklı güç tüketimleri ve verimlilik seviyelerine sahip en çeşitli motor tasarımları pompaya bağlıdır.
Bunlar, sıvıdaki statik basınç, ilgili sıcaklıkla ilişkili buhar basıncının altına düştüğünde ortaya çıkar. Statik basınç daha sonra akış yönünde görülen buhar basıncının üzerine çıkarsa, buhar kabarcıkları aniden yoğunlaşır.
Kavitasyon erken malzeme aşınmasına ve gürültüye neden olabilir. Bu nedenle kavitasyondan mümkün olduğunca kaçınılmalıdır.
Pompa hızına güçlü bağımlılık genellikle fark edilir. Tasarım değişmeden kalırsa, bu şuna karşılık gelir:
Yüksek hız -> Yüksek tutma basıncı
Düşük hız -> Düşük tutma basıncı
Çalışma noktasının tasarımındaki herhangi bir belirsizliği hesaba katmak için, pompa seçiminde bu değerler 0,5 m’lik bir güvenlik payı ile artırılmalıdır.
Tutma basıncı yüksekliği HH için, tutma basıncı yüksekliğinde HH minimum bir kavitasyona izin verildiği ölçümle belirlenir, bu:
Pompanın nominal noktada basma yüksekliği %3 azaldı
İşlevi ve hizmet ömrünü bozacak herhangi bir maddi tahribata izin vermez.
İzin verilen kavitasyon nedeniyle, bazıları rahatsız edici olarak algılanan kavitasyon sesleri ortaya çıkabilir.
Kalan kavitasyonu ortadan kaldırmak için hesaplanan minimum giriş yüksekliğine yaklaşık + 1 ila + 5 m’lik bir pay eklemek gerekir. Bu ekleme, pompanın hızına ve çalışma noktasına bağlıdır.

 n senkronizasyon = senkronize hız
f = üç fazlı ağın ağ frekansı
p = üç fazlı motorun kutup çifti sayısı
Unutulmamalıdır ki, yukarıdaki ilişkide frekans Hz olarak kullanılırsa hızın s -1 olarak elde edildiğine dikkat edilmelidir.
 & nbsp;
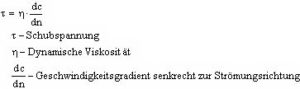
NEWTON sıvıları, örneğin aşağıdakilerin akış süreçleri için kullanılır: